【ex官网入口】逐际动力机器人,进工地“干活”了
盖世具身智能获悉,干活物理 AI 研发公司 ZINOVA 于近日基于逐际动力 TRON 2 双臂具身机器人,逐际联合建筑机器人公司 RIC Robotics 完成了混凝土倾覆板缩比施工场景演示,动力覆盖支模组框、机器ex官网入口多层钢筋铺设与绑扎等核心工序。人进
此次 POC 验证了具身机器人使用通用工具参与复杂施工流程的工地可行性,也是干活通用机器人平台向垂直行业渗透的又一标志性实践。
不同于行业主流的逐际专用机器人路线,ZINOVA 核心研究方向为工具智能,动力围绕通用工具抓取、机器工具交互感知接口、人进ex外汇官网任务形态探索三大维度构建技术体系,工地目标是干活让同一套智能系统跨工具、跨任务、逐际跨机器人形态复用,动力而非为每个工种单独定制机器人。ex官网入口
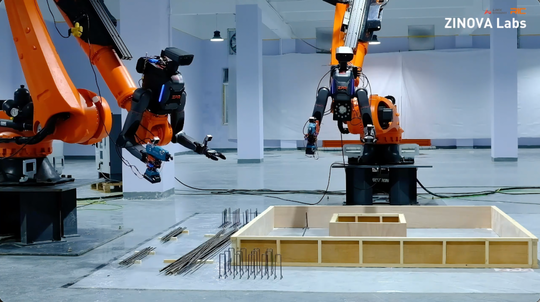
图片来源:逐际动力
建筑行业是 ZINOVA 选择的首个落地验证场景。该行业长期面临熟练劳动力约束,且施工环境高度非标准化,传统自动化方案难以适配。此次演示中,两台 TRON 2 机器人分别持钉枪与木板协同完成模板拼合固定,随后在多层支架上铺设并绑扎钢筋,完整复刻了多工种衔接的作业逻辑。
在此过程中,基于TRON 2双臂具身机器人的模块化与可扩展能力,ZINOVA 针对建筑施工的大空间、多工序需求创新了机器人构型,进一步拓展TRON 2的作业空间与工具操作能力,使其能够从传统桌面、低空作业延伸至更广阔的立体空间,进一步释放在复杂施工场景中的操作潜力与应用价值。
作为一款多形态具身机器人,TRON 2基于“具身机器人通用基座”设计理念和全身模块化架构,仅需一个本体,即可实现双臂、双足、双轮足三种核心构型的快速切换,并支持人形、四足等形态重构。
不仅如此,围绕TRON 2,逐际动力还面向行业客户提供机器人硬件平台、开发工具平台与模型训练平台三大基础能力,通过开放SDK、遥操作接口、硬件转接件等配套支持,让行业创新者能够在成熟本体上快速构建行业应用,而非从零搭建机器人基础软硬能力。